
Yanyan Yuan (袁炎炎)
I am Yanyan Yuan. I received my Ph.D. degree in 2025 and B.Eng. degree in 2020 from the School of Aeronautics and Astronautics, Zhejiang University.
My research focuses on humanoid robot motion control, general motion tracking, motion generation, behavior foundation models and humanoid-object Interaction. I aim to develop embodiment-aware control methods for robust, agile, and task-adaptive whole-body motion in real-world.
I have also worked on the design and control of robotic manipulators and five-finger dexterous hands, with broader interests in connecting robot embodiment, motion generation, and real-world task execution.

News
- 2026-09 Released PGMT, a preprint on perceptive motion tracking for humanoid robots.
- 2026-09 Released Breaking speed, a preprint on quadrupedal locomotion via coupled-pendulum dynamics.
- 2026-08 Our paper on Extending the speed limit of quadrupedal locomotion has been accepted by IEEE RA-L.
- 2026-06 Released a demonstration of a soccer-ball juggling task on the Bolt humanoid robot, showcasing dynamic whole-body coordination and balance control.
Projects
Research
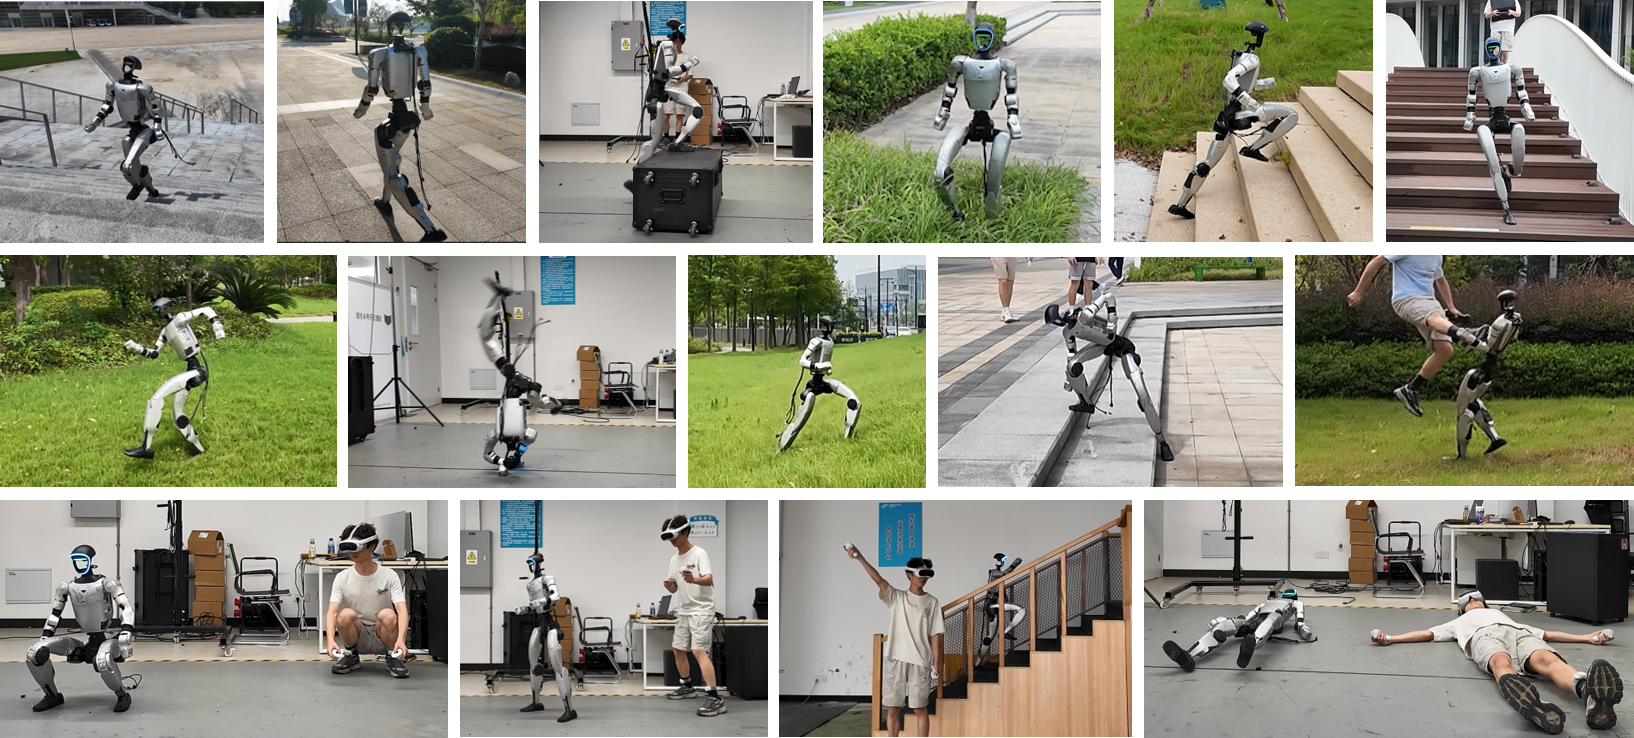
PGMT: Perceptive General Motion Tracking for Humanoid Robots
arXiv preprint, arXiv:2609.08511, 2026
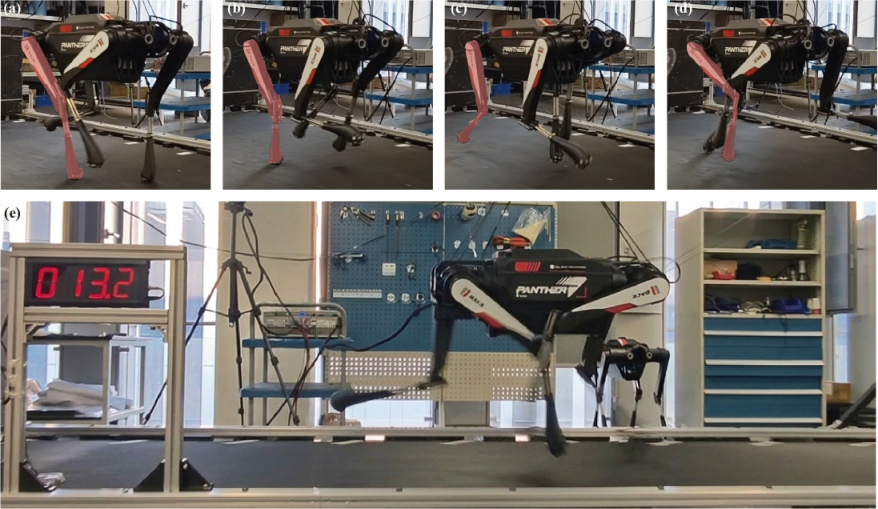
Extending the Speed Limit of Quadrupedal Locomotion via Refined Actuator Modeling and Adaptive Command Scheduling
IEEE Robotics and Automation Letters, 2026
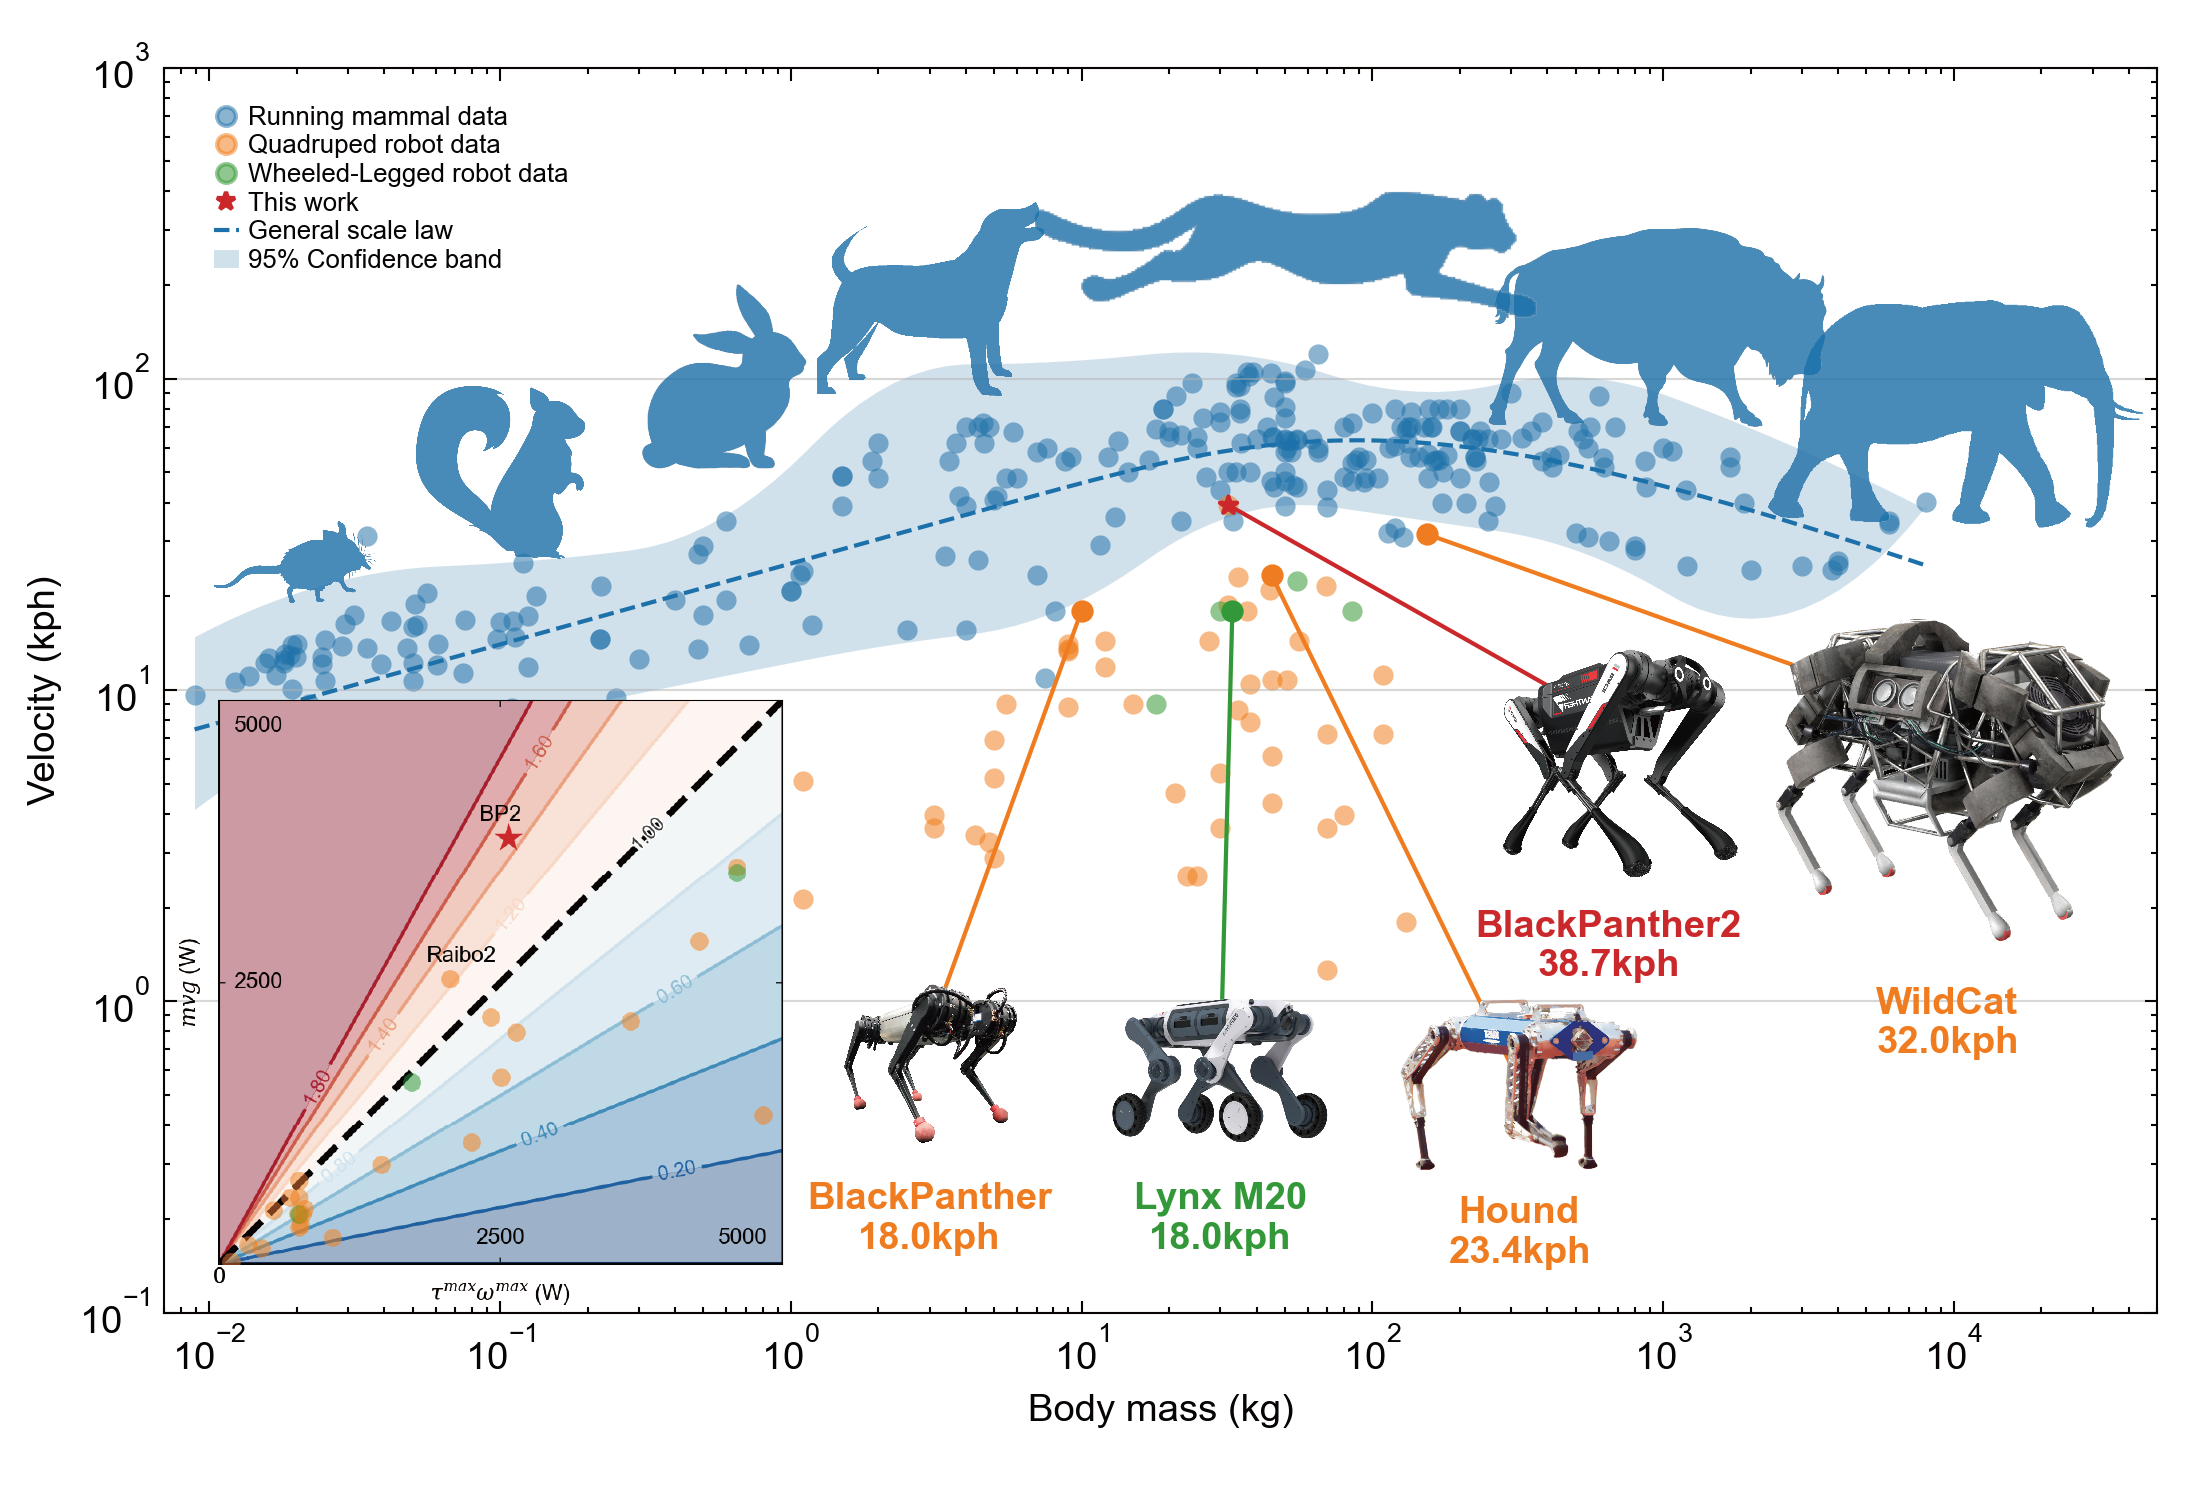
Breaking speed scaling in quadrupedal robots via Huygens' coupled-pendulum dynamics
arXiv preprint, arXiv:2609.13290, 2026

Imitation-Relaxation Reinforcement Learning for Sparse Badminton Strikes via Dynamic Trajectory Generation
Front. Neurorobot., Volume 19, 02 September 2025

Optimal Design of High-Dynamic Robotic Arm Based on Angular Momentum Maximum
IEEE Robotics and Automation Letters, Volume 10, Issue 4, April 2025